




Cómo aterrizamos en Marte
Paracaídas, bolsas de aire y escudos térmicos: todo esto y más forma parte del arsenal de la NASA para guiar las naves espaciales a través de la desafiante y ultratenue atmósfera marciana, para luego sortear montañas, acantilados y rocas hasta lograr un aterrizaje seguro en la superficie.
“Siete minutos de terror”
La posibilidad de amartizar, considerada durante mucho tiempo como materia de ciencia ficción, se ha convertido en realidad en el último medio siglo, gracias a la imaginación, la experiencia y la perseverancia del ser humano.
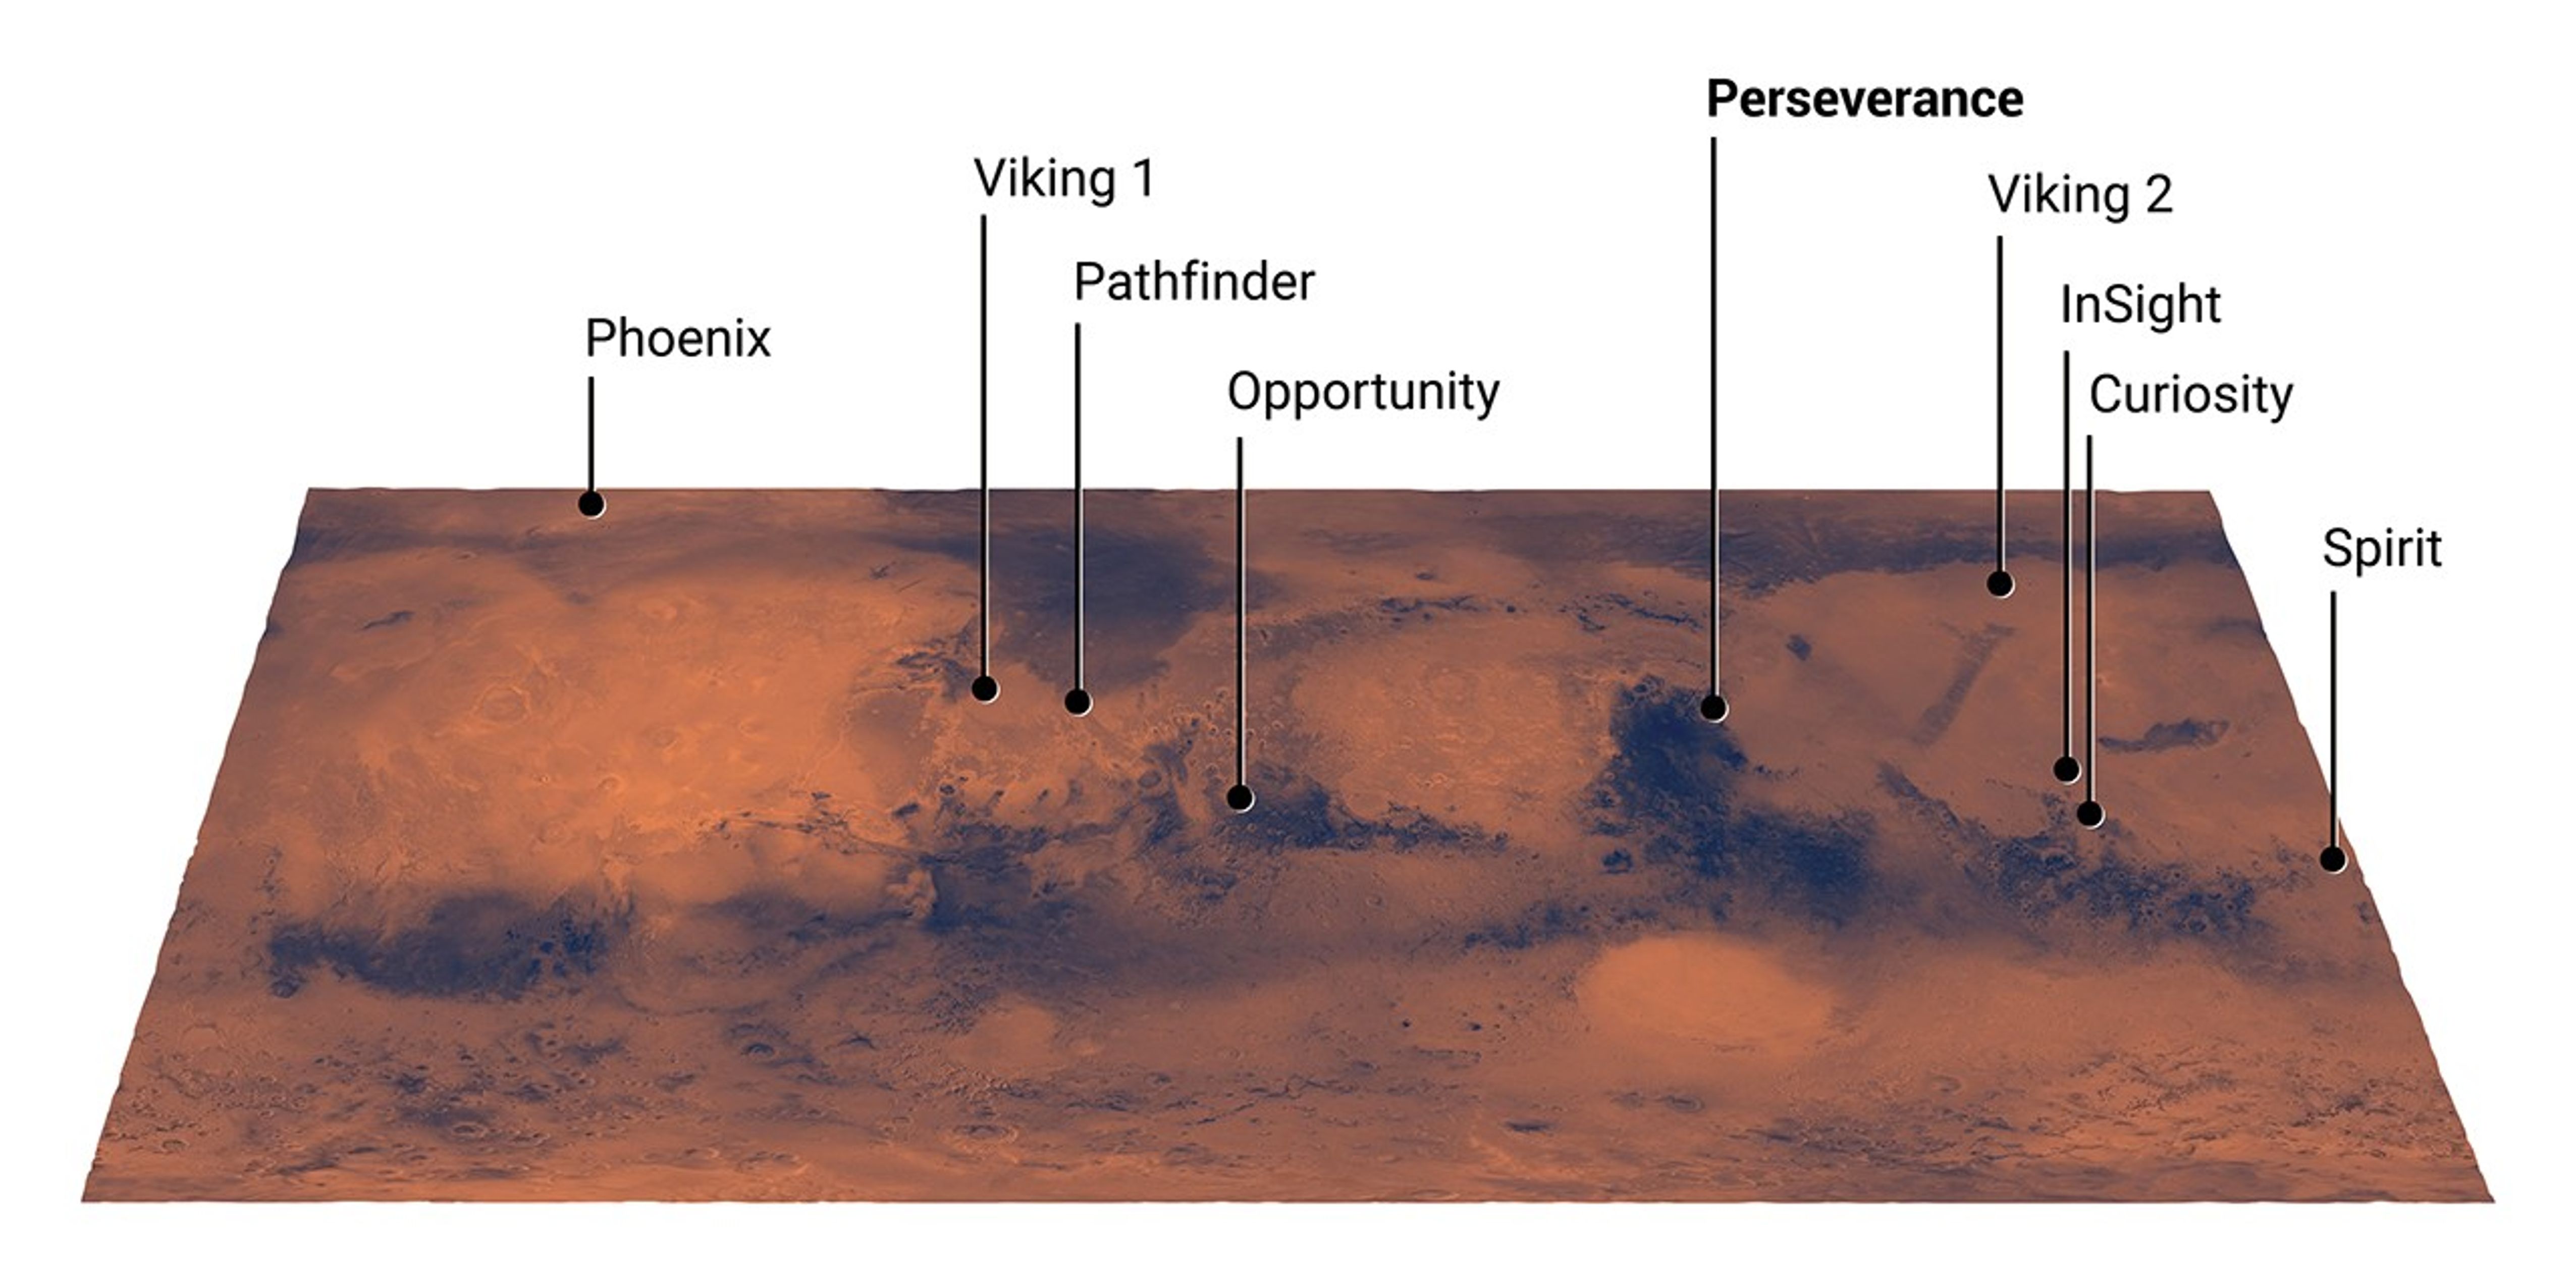
La NASA ha marcado el camino con varias misiones que han aterrizado de manera segura en el planeta rojo. Algunas de estas misiones han desplegado vehículos exploradores para recorrer la superficie marciana, mientras que otras han servido como estaciones fijas de exploración; todas ellas han recopilado datos e imágenes de un lugar de aterrizaje específico. Y todas tienen un rasgo en común: su llegada a Marte ha exigido una planificación exhaustiva y una gran experiencia técnica a fin de maximizar las probabilidades de un aterrizaje seguro y exitoso.
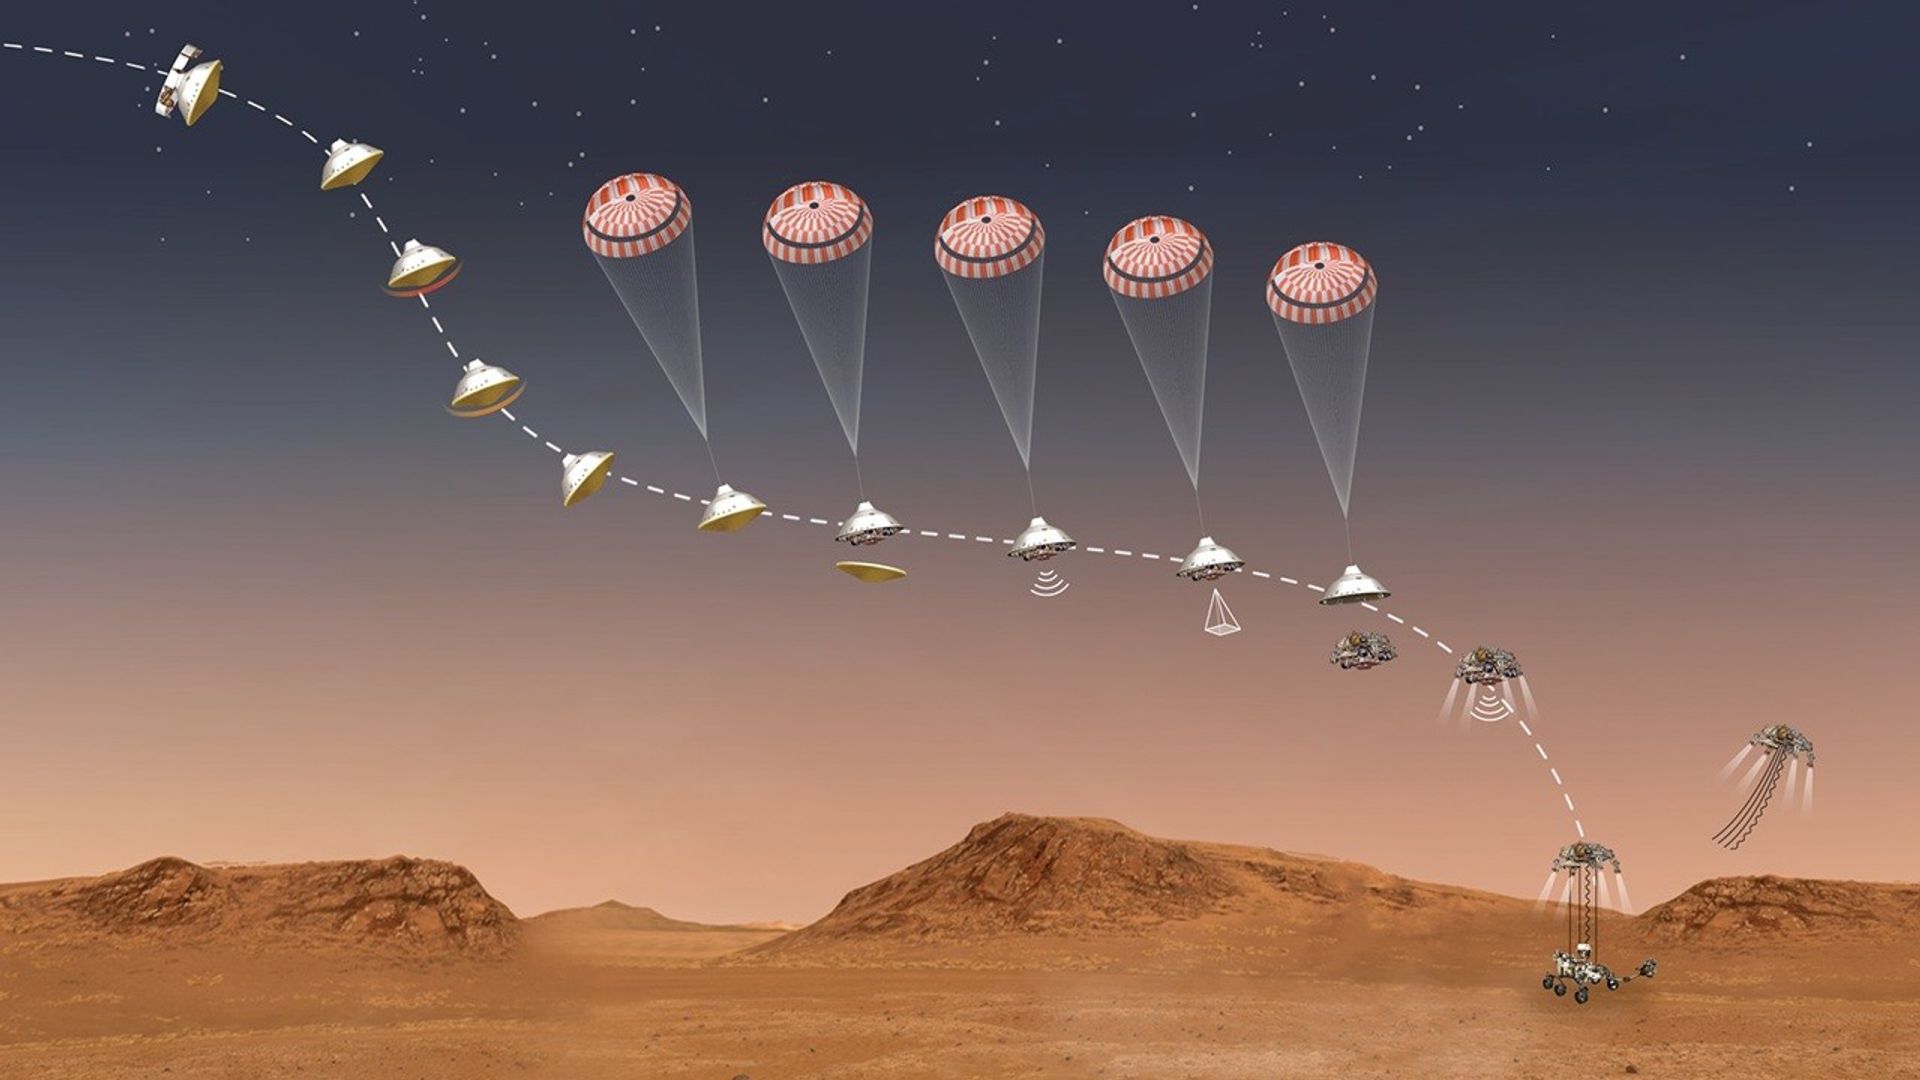
Para lograr un amartizaje exitoso, una gran cantidad de factores tienen que desarrollarse exactamente según lo previsto. Este proceso crítico, conocido como entrada, descenso y aterrizaje ha sido descrito con expresiones tales como los “siete minutos de terror”.
Revive el aterrizaje de Perseverance en Marte
Mira la transmisión en español del histórico aterrizaje del rover Perseverance de la NASA en Marte, conducido por la ahora directora de vuelo Diana Trujillo.
Mira la transmisiónDecidir cómo y dónde aterrizar
“Cada nueva misión de un módulo de aterrizaje o de un rover ha planteado nuevos desafíos en el diseño de sistemas de aterrizaje que las misiones anteriores no tuvieron que enfrentar”, dijo Rob Manning, ingeniero distinguido del Laboratorio de Propulsión a Chorro (JPL, por sus siglas en inglés) de la NASA en el sur de California. Manning ha trabajado en todos los vehículos exploradores y módulos de aterrizaje de la NASA enviados a Marte desde la misión Pathfinder en 1997.
“El equipo de la misión Viking contaba con información mínima sobre el lugar de aterrizaje antes de enviar la nave espacial a Marte. Tras su éxito, el siguiente desafío fue reducir los costos, lo que dio origen a la idea de utilizar bolsas de aire para la misión Mars Pathfinder; y ese éxito, a su vez, permitió el aterrizaje de los rovers Spirit y Opportunity”, dijo. Posteriormente, para Curiosity y Perseverance, “rovers más grandes y con capacidades superiores, tuvimos que idear la maniobra de grúa aérea y, más tarde, nuevas técnicas de navegación que nos permitieron aterrizar en lugares que antes se consideraban demasiado arriesgados”.
Al elegir un lugar de aterrizaje, los científicos llevan a cabo un riguroso proceso previo al lanzamiento para identificar una ubicación que ofrezca un terreno seguro para el aterrizaje, pero que también reúna las características adecuadas a fin de cumplir con los objetivos de descubrimiento científico de la misión y allanar el camino para futuras misiones robóticas y, potencialmente, para la llegada de futuros astronautas a Marte.
Módulos de aterrizaje fijos
Viking 1 y Viking 2
Las sondas gemelas Viking fueron las dos primeras naves espaciales estadounidenses en aterrizar en Marte de manera segura. Cada una fue transportada por separado al planeta rojo por su propia sonda orbital, la cual liberaba el módulo de aterrizaje al llegar el momento de comenzar el proceso de descenso. Ambos módulos aterrizaron al norte del ecuador marciano: Viking 1 en Chryse Planitia y Viking 2 en Utopia Planitia. El reconocido astrónomo Carl Sagan colaboró en la elección de los lugares de aterrizaje. Viking 1 amartizó el 20 de julio de 1976, seguida por Viking 2, el 3 de septiembre de 1976.
Cada módulo de Viking tenía tres patas con estructuras de soporte triangulares. Cada pata estaba configurada como un trípode invertido con tres puntales y una base de soporte acolchada con un reborde. Una vez que cada sonda orbital se encontraba en una órbita segura alrededor de Marte, liberaba el módulo de aterrizaje; sus cubiertas aerodinámicas ayudaban a prolongar las fases de entrada, descenso y aterrizaje. Para frenar el descenso, las sondas Viking emplearon el mismo tipo de paracaídas que se sigue utilizando en las misiones a Marte. Para el descenso final, se utilizaron motores de cohete ajustables de combustible líquido, mientras que radares Doppler controlaban la velocidad en momentos críticos del proceso de aterrizaje.
El amartizaje exitoso de las sondas Viking sentó las bases para futuras misiones de módulos de aterrizaje. Si bien los módulos de las misiones Mars Phoenix y Mars Insight parecen ser los que más se asemejan al legado de las misiones Viking, todas las misiones posteriores de módulos de aterrizaje de la NASA en Marte han tenido una gran influencia del diseño de las Viking: desde la entrada (escudos térmicos) y el descenso (paracaídas) hasta el descenso terminal (radares) y el aterrizaje propiamente dicho.
Módulo de aterrizaje Mars Phoenix
El módulo de aterrizaje Mars Phoenix, diseñado para buscar evidencia de vida microbiana pasada o presente, amartizó en la región ártica de Vastitas Borealis el 25 de mayo de 2008, utilizando tecnologías heredadas de las sondas Viking, aunque con algunas mejoras. De hecho, fue el primer aterrizaje exitoso en Marte de un módulo de aterrizaje fijo con descenso suave desde que Viking 2 lo hiciera 32 años antes.
Phoenix fue diseñado con 12 propulsores con impulsos de encendido y apagado montados alrededor de su borde inferior, para frenar el descenso durante los últimos 30 segundos previos al contacto de las patas con la superficie marciana.

Mars InSight
El módulo de aterrizaje de la misión Exploración del Interior mediante Investigaciones Sísmicas, Geodesia y Transmisión de Calor (InSight, por su acrónimo en inglés) en Marte, el cual amartizó con éxito en la región Elysium Planitia el 26 de noviembre de 2018, tomó prestadas muchas soluciones de misiones anteriores de la NASA a este planeta, especialmente del módulo de aterrizaje de la misión Mars Phoenix, llevada a cabo 10 años antes. Pero el sistema de entrada, descenso y aterrizaje tuvo ligeras modificaciones para el módulo de aterrizaje de la misión InSight: se empleó un escudo térmico más grueso, en parte porque el aterrizaje tendría lugar durante la temporada de tormentas de polvo, el otoño en el hemisferio norte marciano. Además, las cuerdas de suspensión de sus paracaídas estaban hechas de un material más resistente.
Aterrizaje de vehículos exploradores en Marte
Mars Pathfinder
El 4 de julio de 1997, se añadió un elemento especialmente emocionante a los tradicionales fuegos artificiales y festividades para la celebración del Día de la Independencia de Estados Unidos. Ese día, la nave espacial de la misión Mars Pathfinder de la NASA aterrizó en Marte, transportando a Sojourner, el primer vehículo explorador enviado por la humanidad al planeta rojo.
Internet, que aún estaba en sus inicios, añadió un elemento de interés adicional al brindar al mundo la oportunidad de ver imágenes recientes de Marte y transmisiones en directo desde el control de la misión en el Laboratorio de Propulsión a Chorro (JPL) de la NASA en el sur de California, mientras se hacía historia.
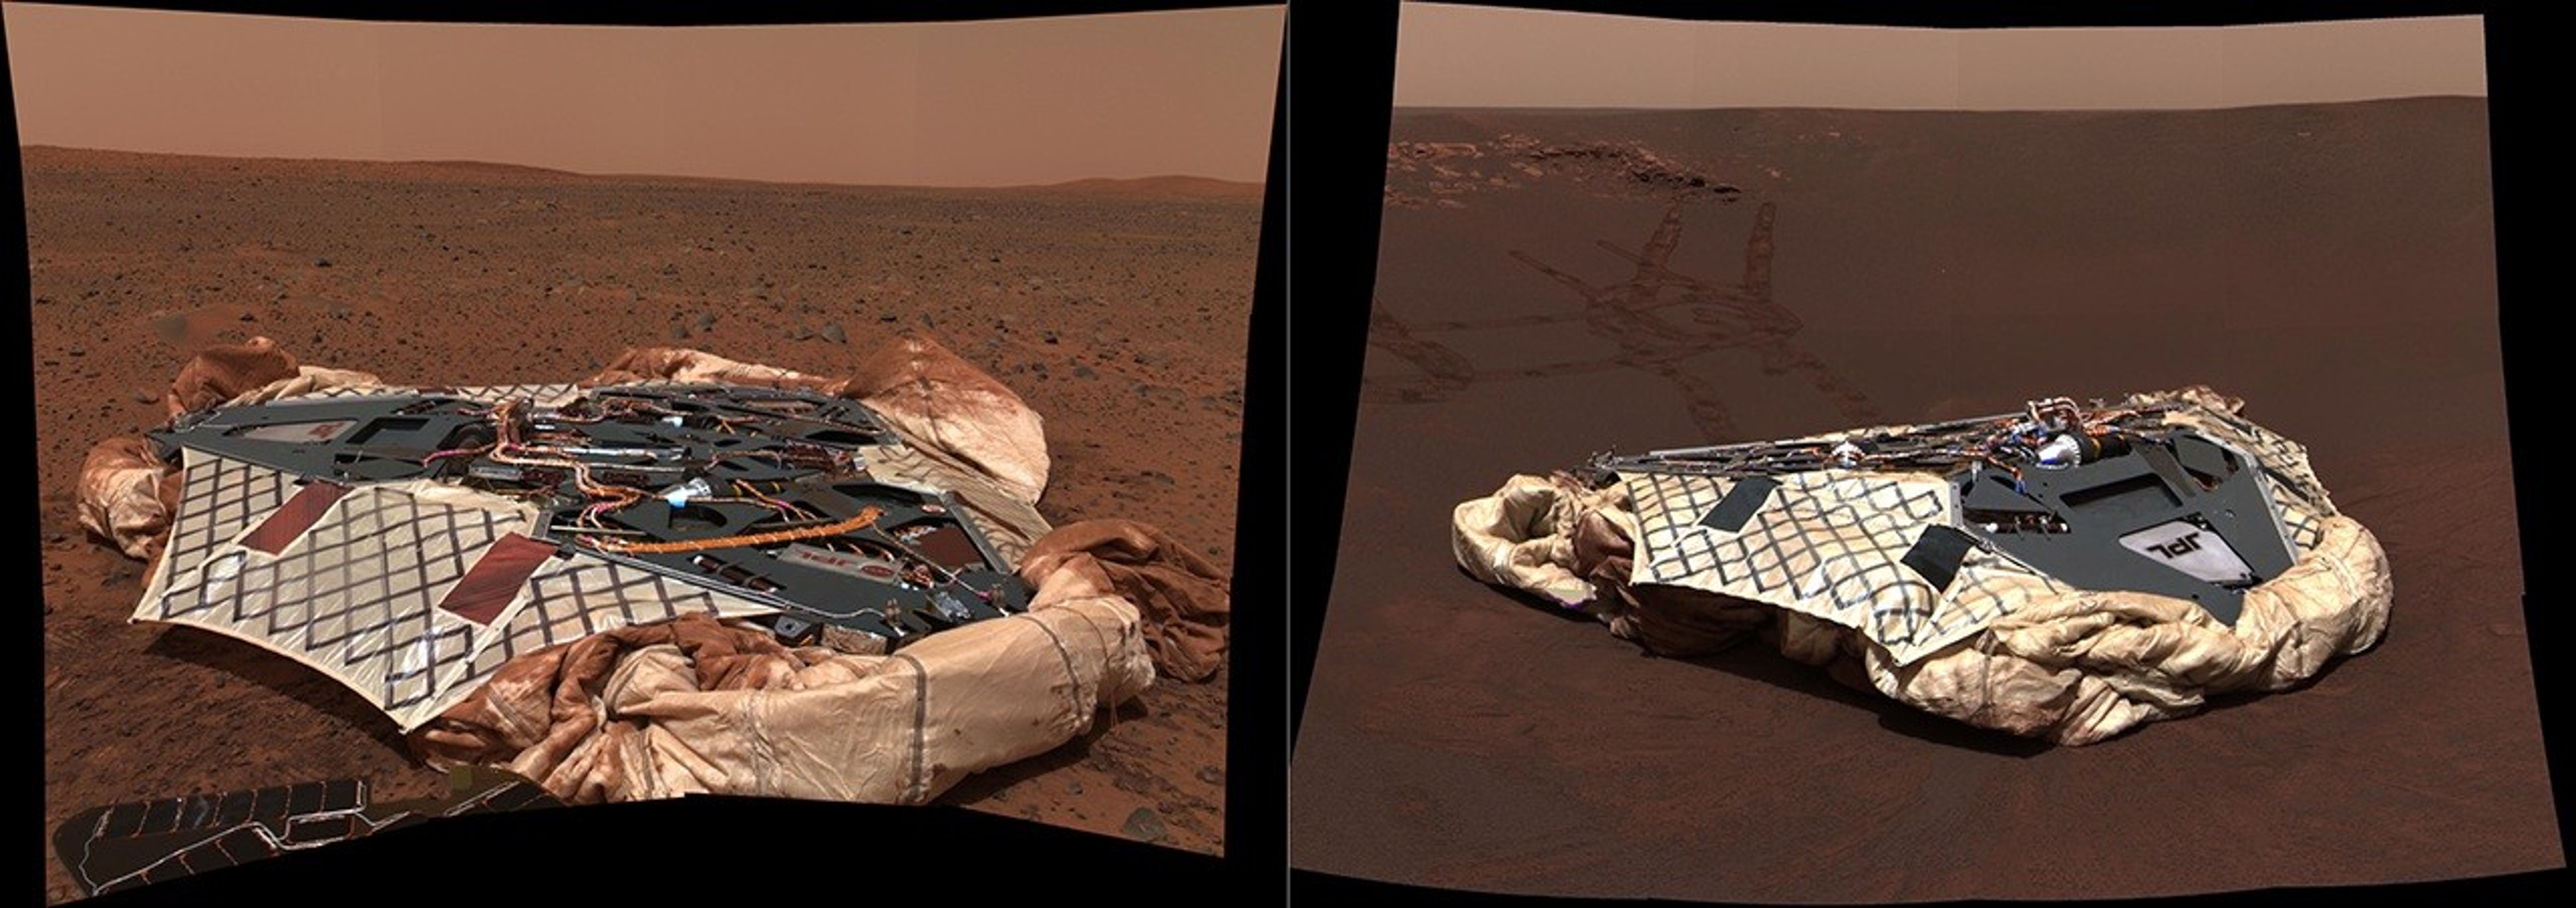
Para aterrizar de forma segura con su valiosa carga, Pathfinder utilizó un sistema de aterrizaje totalmente nuevo, muy diferente al de sus predecesores de hacía más de 20 años, las Viking 1 y 2. Mientras Pathfinder descendía a través de la peligrosa atmósfera marciana, un paracaídas y luego unos cohetes frenaron el módulo de aterrizaje hasta detenerlo, dejándolo caer a unos 20 metros (66 pies) de altura sobre la superficie de Marte. Esto permitió que un sistema gigante de bolsas de aire amortiguara el impacto del aterrizaje. Pathfinder rebotó como un grupo de pelotas de playa gigantes: más de 15 veces y hasta una altura de 15 metros (50 pies). Pathfinder dejó de rebotar y se estabilizó en la superficie de Marte unos dos minutos y medio más tarde, a casi un kilómetro (más de media milla) del punto de impacto inicial. Más tarde, el mundo continuaría observando con entusiasmo cómo Pathfinder desplegaba los pétalos de su rampa y el rover Sojourner descendía rodando hasta la superficie marciana.

Rovers de exploración de Marte: Spirit y Opportunity
Inspirada por el éxito de Pathfinder y Sojourner, la NASA desarrolló dos vehículos gemelos, Spirit y Opportunity, que aterrizarían en lados opuestos de Marte en días distintos: Spirit, el 3 de enero de 2004 en el cráter Gusev, y Opportunity, el 24 de enero de 2004 en Meridiani Planum. Los rovers gemelos utilizaron un protocolo de entrada, descenso y aterrizaje casi idéntico al utilizado por Pathfinder: un módulo de aterrizaje asistido por un paracaídas, una cubierta aerodinámica que hacía descender el módulo de aterrizaje sujeto a una correa, encendido de cohetes, bolsas de aire inflables para amortiguar el impacto del módulo de aterrizaje y el despliegue de cada rover rodando desde su módulo de aterrizaje.
Un laboratorio científico en Marte: Curiosity
La siguiente generación de vehículos exploradores —Mars Science Laboratory: Curiosity y Mars 2020: Perseverance—, utilizó las tecnologías existentes de entrada, descenso y aterrizaje, incorporando una técnica novedosa. Ambos prescindieron del uso de las bolsas de aire y añadieron un elemento innovador y audaz conocido como grúa aérea.
Debido al tamaño y peso de estos nuevos y enormes vehículos exploradores cargados de instrumentos científicos (con un peso de cerca de 1.000 kilogramos, lo que equivale a más de una tonelada corta), un aterrizaje asistido por bolsas de aire simplemente no era una opción viable. Del mismo modo, la complejidad de hacer descender un rover de gran tamaño desde un módulo de aterrizaje de patas grandes habría hecho que esa alternativa resultara demasiado difícil y pesada. En lugar de eso, los ingenieros combinaron las mejores características de un módulo de aterrizaje con control de propulsión —como el de la misión Viking— y el sistema de separación del rover del módulo de propulsión de descenso —utilizado en las misiones Pathfinder, Spirit y Opportunity—. Como resultado, Curiosity y Perseverance emplearon la maniobra de grúa aérea. Se colocó una etapa de descenso propulsada, nueva e independiente, encima del rover para ayudar a guiarlo durante la entrada a la atmósfera y, al mismo tiempo, para actuar como un sistema de entrega de carga útil, depositando el rover directa y suavemente en la superficie, apoyado en sus ruedas. Este método es muy similar a la forma en que los helicópteros maniobran cargas útiles pesadas en la Tierra.
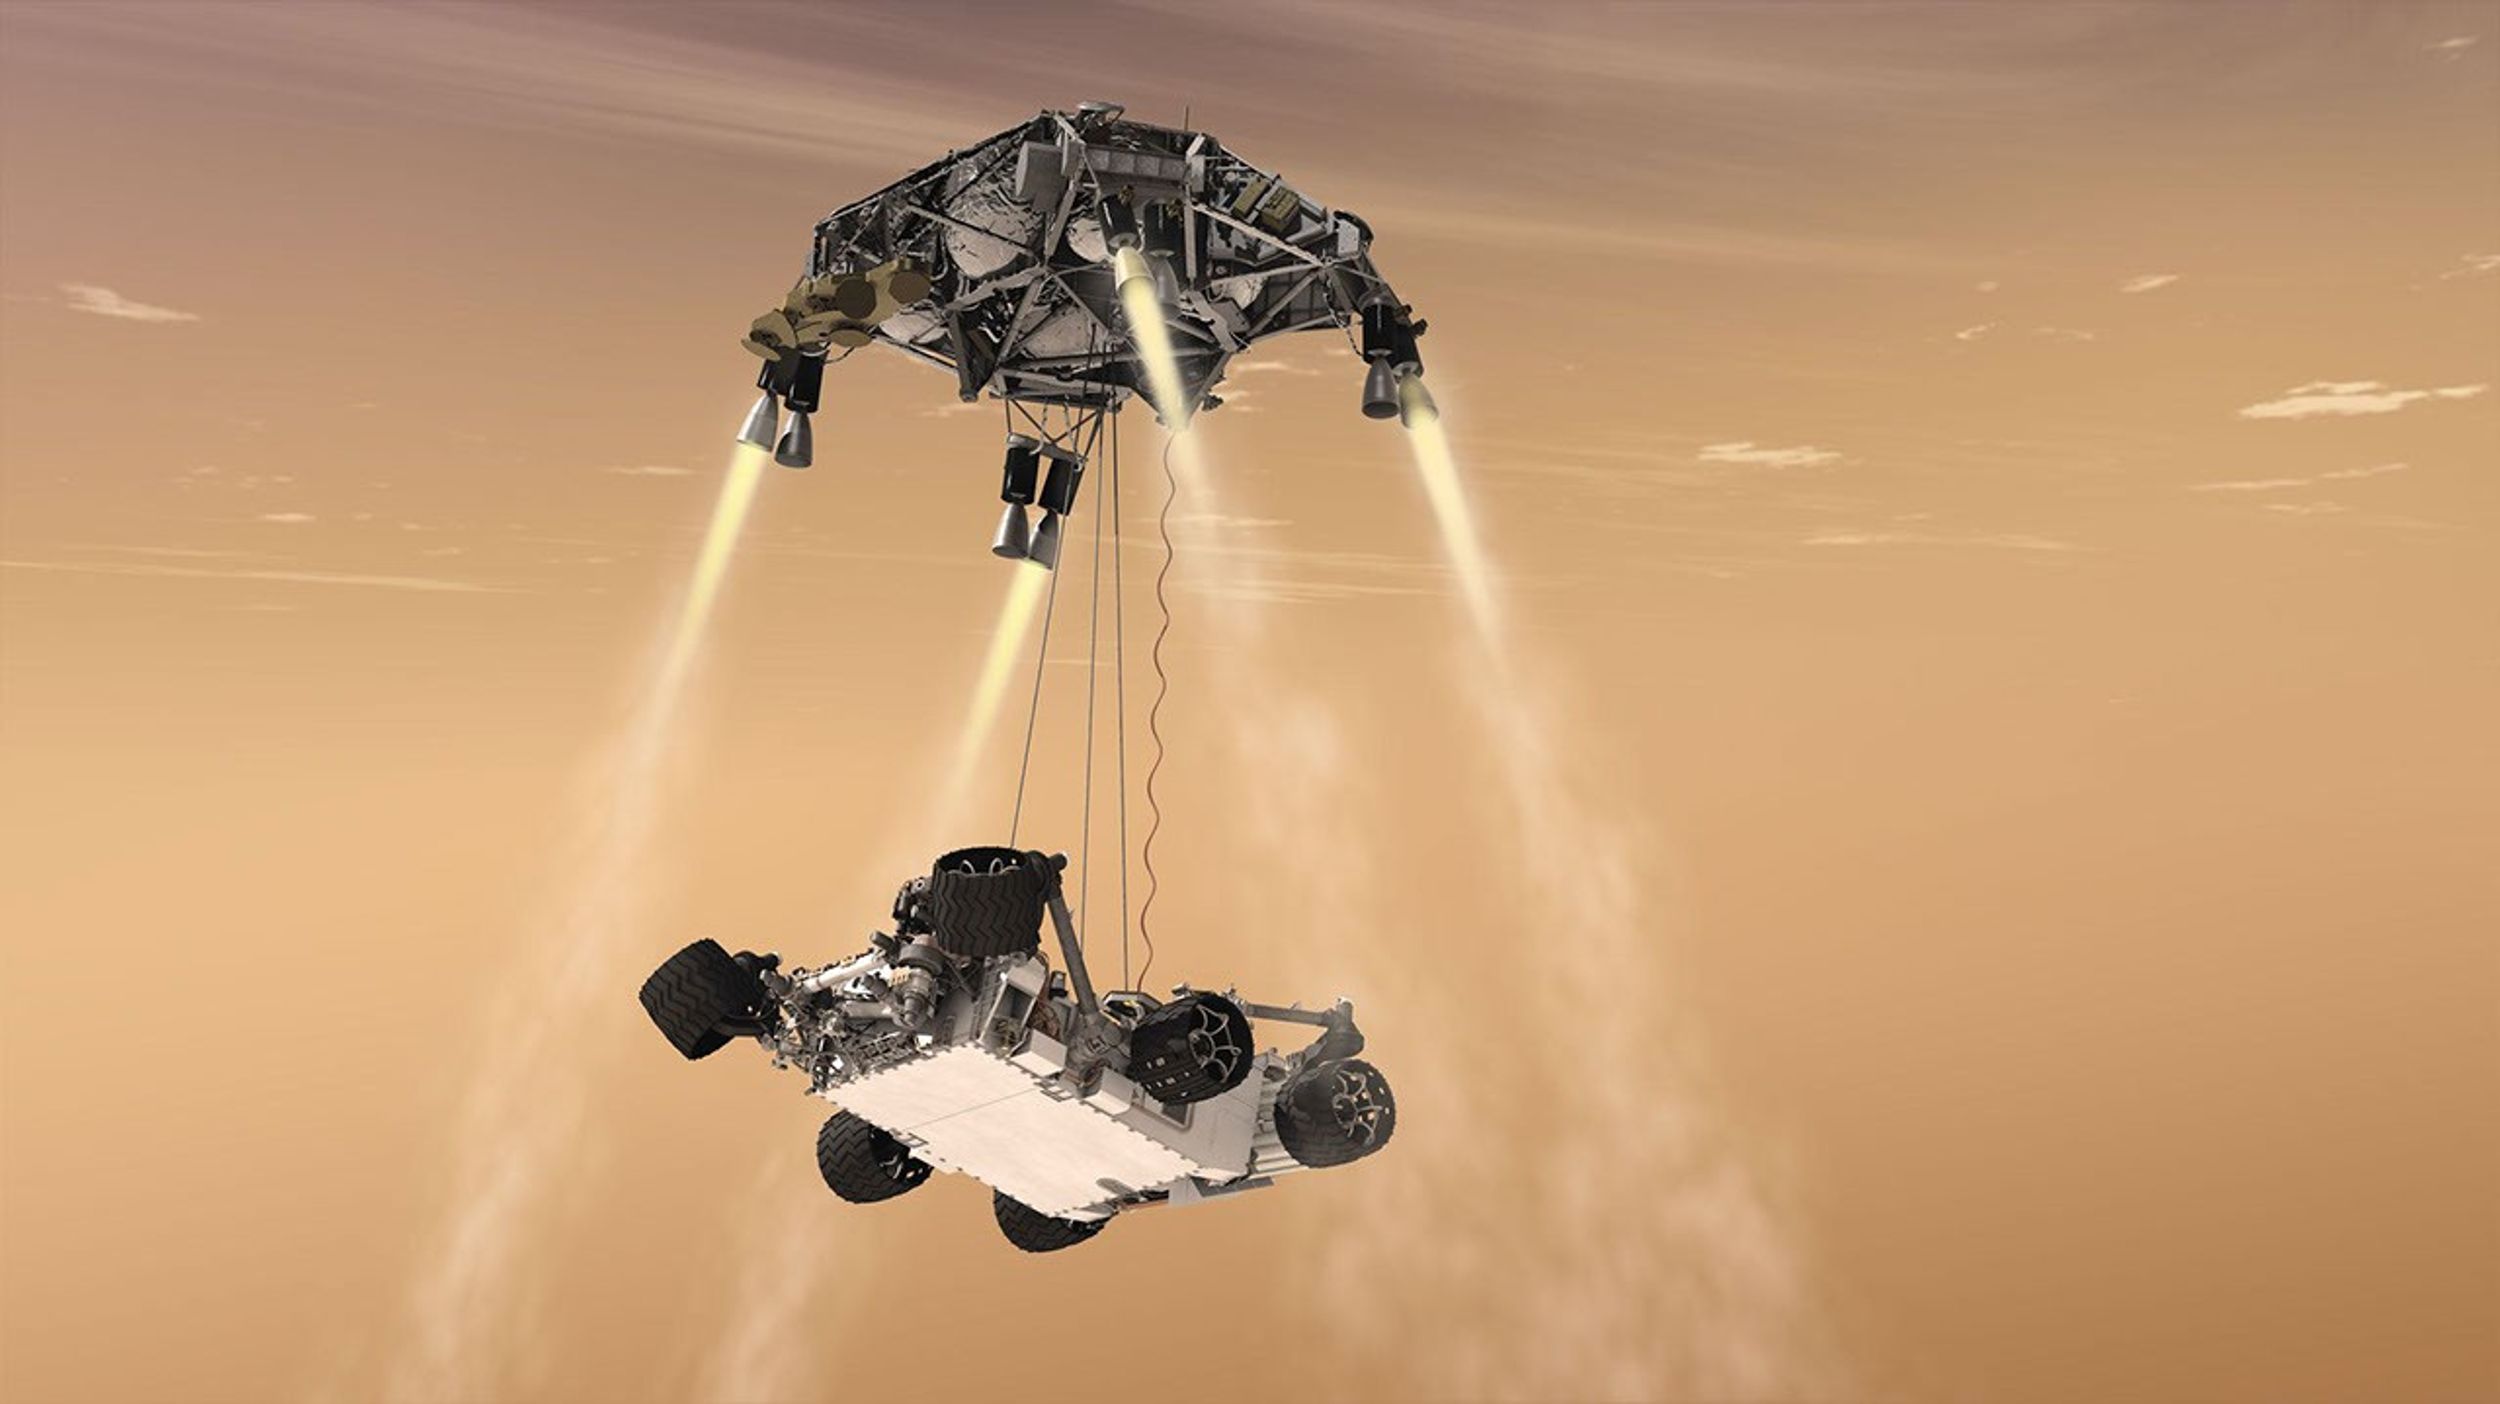
El día del amartizaje, 5 de agosto de 2012, hora del Pacífico de Estados Unidos (6 de agosto hora del este), la maniobra de grúa aérea hizo descender el rover Curiosity sostenido por tres cables desde la etapa de descenso hasta la superficie de Marte. Esta fase adicional ocurrió durante un momento crucial: solo se disponía de siete minutos para llegar de la parte superior de la atmósfera marciana a la superficie del planeta, reduciendo la velocidad de 21.000 kilómetros por hora (13.000 millas por hora) a cero. Todo ello se llevó a cabo siguiendo una secuencia, coreografía y sincronización perfectas, ejecutadas de forma autónoma por una computadora. De ahí se originó la expresión “siete minutos de terror”, con la que los ingenieros de la misión describieron el audaz proceso necesario para transportar Curiosity de forma segura hasta el cráter Gale de Marte.
Mars 2020: Perseverance

Para el rover Perseverance de la misión Mars 2020, el cual aterrizó en el cráter Jezero el 18 de febrero de 2021, los ingenieros optaron por reutilizar el sistema de grúa aérea que había permitido el aterrizaje exitoso del rover Curiosity en 2012.
Para el rover Perseverance de la misión Mars 2020, el cual aterrizó en el cráter Jezero el 18 de febrero de 2021, los ingenieros optaron por reutilizar el sistema de grúa aérea que había permitido el aterrizaje exitoso del rover Curiosity en 2012.
Un factor adicional entró en juego: el lugar de aterrizaje en el cráter Jezero se encontraba en el terreno marciano más desafiante que se hubiera seleccionado como objetivo, con un antiguo delta fluvial, acantilados escarpados, dunas de arena, campos de grandes rocas y cráteres de impacto de menor tamaño. Llegar a un sitio tan accidentado exigía una mayor precisión y una forma de garantizar un aterrizaje seguro, ofreciendo a cambio la oportunidad de explorar una zona que los científicos creen que pudo haber albergado vida en el pasado remoto.
Fue necesario desarrollar dos nuevas tecnologías para las fases de entrada, descenso y aterrizaje.
La primera técnica incorporada fue denominada activación por rango. A medida que se acercaba el momento de desplegar el paracaídas durante la entrada, el software a bordo actualizaba de manera autónoma el momento del despliegue del paracaídas en función de la posición de la nave.
Dado que la nave volaba casi de costado a velocidades supersónicas, el paracaídas podía actuar como un freno —si se abría en el momento exacto— para detener el movimiento horizontal justo sobre el objetivo de aterrizaje. Esta técnica permitió que el equipo científico contemplara lugares de aterrizaje más pequeños, precisos y arriesgados, como el cráter Jezero.
Para encontrar un lugar seguro donde aterrizar en una región peligrosa, fue necesario incorporar una segunda tecnología. Por primera vez, un módulo de aterrizaje en Marte debía “mirar por la ventana” para determinar su ubicación en un mapa de a bordo. Aquí entró en juego otra técnica novedosa: la navegación basada en el reconocimiento del terreno. Este sistema tomaba fotografías durante el descenso para reconocer de forma autónoma puntos de referencia del terreno marciano, estimar la posición de la nave y reajustar el objetivo de su trayectoria para lograr un aterrizaje preciso y seguro. El sistema también incluía el sistema de visión del módulo de aterrizaje, diseñado para capturar y analizar una rápida sucesión de fotografías con el fin de identificar la ubicación precisa de la nave espacial; para ello, comparaba las imágenes con patrones de su mapa y ayudaba a distinguir entre lugares seguros y lugares peligrosos.
Cuando la etapa de descenso de Perseverance redujo su velocidad a unos 12 segundos y 20 metros (66 pies) de la superficie marciana, inició la maniobra de la grúa aérea. La etapa de descenso bajó el vehículo explorador con cables, y cuando el rover detectó que sus ruedas habían tocado el suelo, rápidamente cortó los cables que lo unían a la etapa de descenso, la cual se alejó volando para aterrizar a una distancia segura del rover.
Las señales que transmitían toda esta información tardaron 11 minutos en llegar a la sala de control de JPL, que es gestionado por la NASA. Entonces, en medio de los aplausos y el júbilo de sus compañeros, Swati Mohan —líder de operaciones de guía, navegación y control de la misión Mars 2020— anunció al mundo: “Aterrizaje confirmado. Perseverance está a salvo en la superficie de Marte, listo para comenzar a buscar las señales de vida pasada”.